Ki építette az első robotot? A válasz attól függ, hogyan határozzuk meg a szó jelentését. Az ókori egyiptomiak már bő 3500 évvel ezelőtt olyan vízórát alkottak, amely harangozással jelezte az idő múlását. Arkhütasz ókori görög matematikus és filozófus i.e. 350-ben állítólag fából készített galambot, amely valamiféle gőzgép és sűrített levegő segítségével akár 200 métert is repült. Leonardo da Vinci jegyzetei a „mechanikus lovag” terveiről a 15. század végéből maradtak ránk. Száz évre rá pedig olyan óraműszerkezetek által működtetett elmés gépek tartották lázban az embereket, mint II. Rudolf (1552-1612) német-római császár automata hajója, ami a mai napig működőképes:
Jobbágytól az androidig
A „robot” szó szláv eredetű. A „robota” jelentése kényszermunka, a jobbágyok kötelező ingyenmunkája. A magyar nyelvbe német közvetítéssel került be, eredeti értelmét őrzi még például a „robotol” szavunk is.
Új jelentésében először Karel Capek cseh író alkalmazta 1921-ben megjelent R.U.R. (Rosszum Univerzális Robotjai) című színművében. A darabban mesterségesen előállított, hús-vér, ám önálló gondolatok és érzések nélküli szerkezetek végzik az emberek munkáját (újabb kifejezéssel ezek az androidok). A történet szerint minden feladatot átvesznek, majd fellázadnak a feleslegessé vált készítőik ellen, és kiirtják az emberiséget. Végül ráébrednek, hogy új Ádámként és Évaként ők is képesek szeretni és szaporodni. A szerző eredetileg a latin „labori”, vagyis munka szót használta rájuk, de túlságosan „könyvízűnek” érezte. Testvére javaslatára cserélte a „roboti”-ra.
A robotok bölcsője
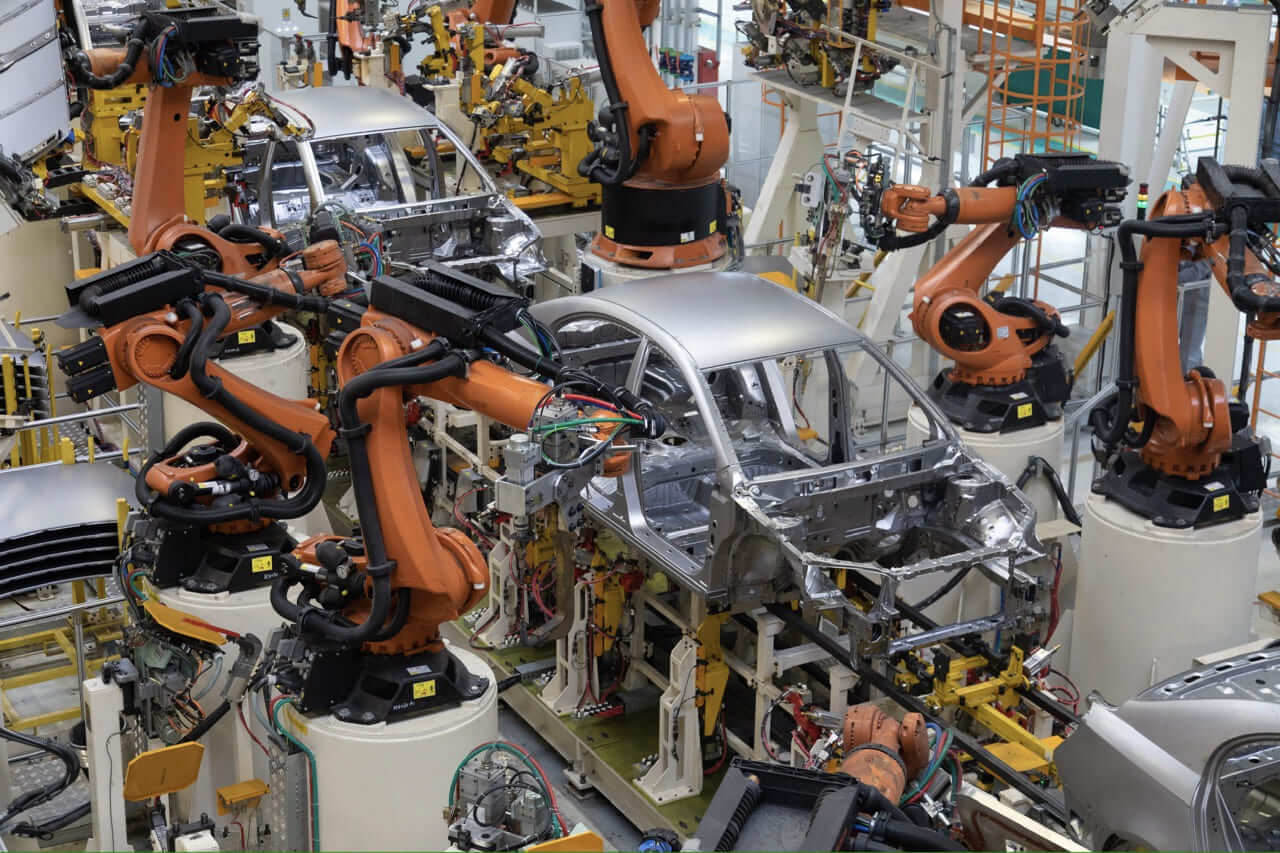
Abban mindenki egyetért, hogy a történelem első programozható ipari robotját George Devol találta fel 1954-ben. Később Joseph Engelbergerrel, „a robotika atyjával” együtt fejlesztették tovább az Unimate-et, amely először 1961-ben állt munkába a General Motorsnál. A szerkezet másfél tonnát nyomott, a sorozatokat mágneses dobmemórián tárolta, hidraulikus karjával forró fémöntvényeket mozgatott. Ezzel bizonyította, hogy a gépek képesek a rendkívül monoton és veszélyes munkák kiváltására. A találmány máig ható forradalmat robbantott ki a gyártásban.
A robotika fontosabb mérföldkövei:
1966
Shakey: az első mobil robotot,amely „érzékelte” környezetét.
1969
Stanford Kar: az első elektromos, számítógép által vezérelt, 6 szabadságfokú robotkar.
Ez a kialakítás lehetővé tette a rendkívül finom és pontos mozgásokat.
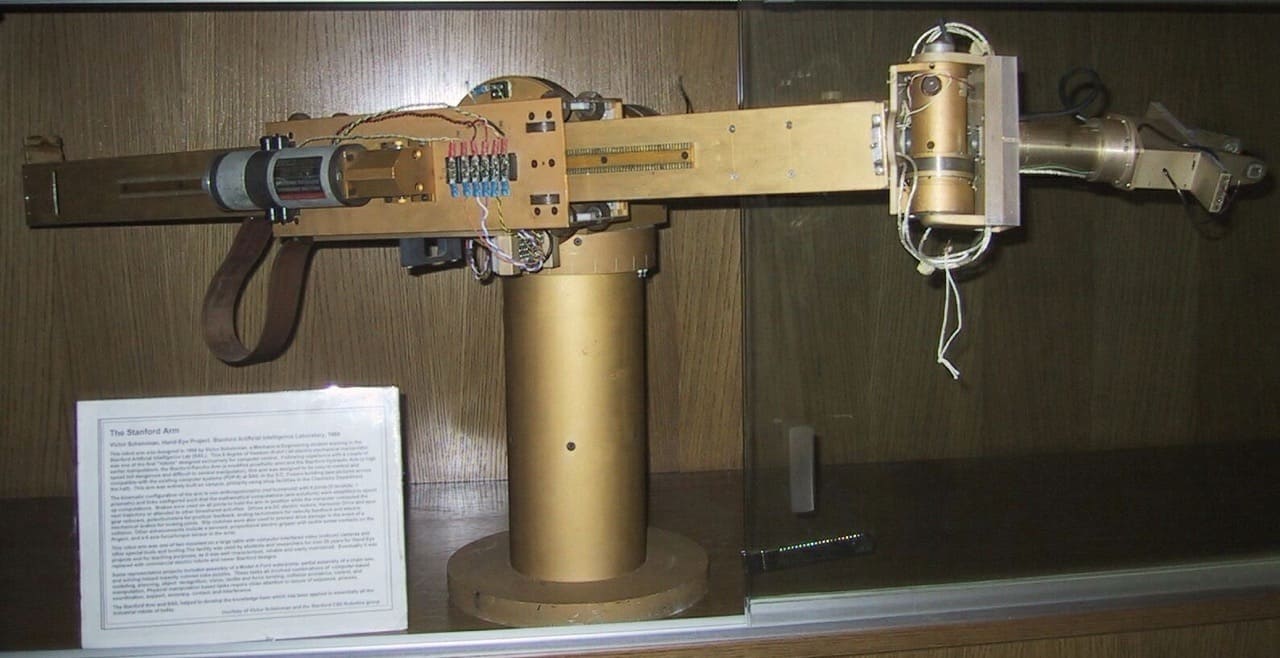
Forrás: Infolab.stanford.edu
1973
Famulus: a KUKA megalkotja a világ elsőteljesen elektromosan hajtott ipari robotját.
1985
PUMA 560: az első robotsebészeti beavatkozás,egy CT-vezérelt agyi biopszia.
1997
Sojourner: a NASA rovere sikeresen landol a Marson,
ez az első működő robotikai küldetés egy másik bolygón.
2000
ASIMO: bemutatkozik a Honda humanoid robotja,
amely képes önállóan járni, érzékeli környezetét,
és egyszerűen kommunikál.
2025
Megjelennek az otthoni használatra tervezett humanoid robotok,
megrendezik az első World Humanoid Robot Games-t.
Agyat kap a gép
Habár a robot lényege pontosan az, hogy előre beprogramozott, ismétlődő feladatsort hajt végre, napjainkban a mesterséges intelligencia (MI) megjelenése ezt is felülírta.
Míg a robotika fejlődése biztosítja az egyre hatékonyabb „fizikai testet”, addig az MI-vel „agyat” kapott a gép.
A gépi tanulással a robot képes összegyűjteni és értelmezni az adatokat, majd ezek alapján akár önállóan cselekedni. Habár a robotok túlnyomó többsége még nem „okos”, használatuk minden ágazatban terjed.
- A Bosch és az ELTE együttműködésében indult korábban projekt egy automatizált kicsomagoló robot építésére. Ennek keretében egy olyan robotot és ehhez kapcsolódóan egy mesterséges intelligencián alapuló szoftvercsomagot fejlesztettek, amelyik képes tárgyakat felismerni, dobozokat felvágni, megfogni, anyagot mozgatni, és ezeket a funkciókat cserélgetni, egymáshoz képest változtatni, az egészet folyamatba integrálni.
- A mezőgazdaságban szemléletes példák a szüretelő robotok, melyek nemcsak azt képesek nagy biztonsággal megállapítani, hogy a gyümölcs érett-e, de cukortartalmára és betegségeire is következtetni tudnak.
- A vendéglátásban mind gyakrabban találkozni pincér- vagy információs robotokkal, melyek személyre szabott ajánlattal várják a vendégeket.
- R2-D2-t és C-3PO-t egyelőre még nem sikerült életre kelteni a Star Warsból, azért a háztartási robotok is rohamtempóban fejlődnek. Az MI-nek hála jól kiismerik magukat a házban, felismerik a tüzet, a füstöt, de még az üvegcsörömpölést is. Egyszemélyes telefon, zenelejátszó és fáradhatatlan járőr.
Széles körben elterjedt félreértés, hogy az MI-vel felszerelt gép „öntudatra ébredhet”, vagy „szabadon cselekedhet”. Valójában ezek a robotok képesek lehetnek ugyan a gépi tanulásra, de ugyanúgy programjaik adta kereteik között. A terminátortól azért még nem kell félnünk.
A magyar robotika születése
Kempelen Farkas (1734–1804) korának egyik legzseniálisabb feltalálója volt. 1769-ben alkotta meg a Töröknek nevezett sakkozógépet, amely mások mellett II. Frigyes porosz királynak és Napóleonnak sem kegyelmezett. A szerkezet valójában ügyes átverés volt, – amelyet készítője sem tagadott – belsejében egy kis növésű sakknagymester rejtőzött, aki mágnesekkel tudta követni ellenfele lépéseit. Mechanikai szempontból azonban a szerkezet a kor technikai csúcsa volt. Kempelen fő művének mégis a beszélőgépet tartotta, ami képes volt az emberi beszéd kezdetleges utánzására.
Neumann János (1903–1957) matematikus ugyan maga sosem épített robotot, azonban az autonóm gépek elmélete az ő fejéből pattant ki.
Kalmár László (1905–1976) matematikus nevéhez fűződik az első magyar kibernetikus állat terve. A „Szegedi Kibernetikus Katicabogarat” Muszka Dániel építette meg 1956-57-ben. A robot a pavlovi feltételes reflexet modellezi. Az eredeti darab a mai napig működőképes állapotban van.